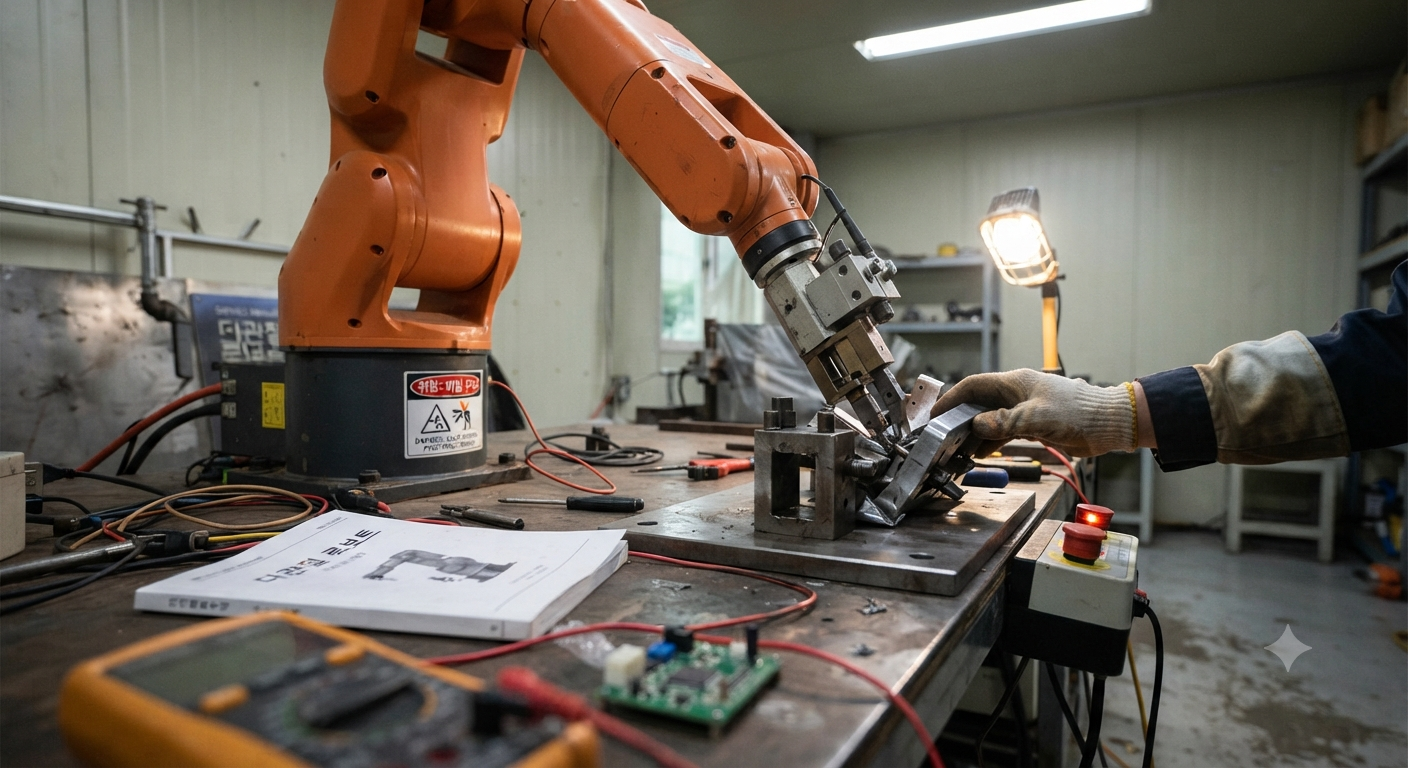
1. 최적화 경로 프로그램 오류로 발생한 다관절 로봇 폭주 실화
제조 현장에서 자동화 설비와 산업용 로봇은 이제 선택이 아닌 필수가 되었습니다. 특히 브레이징(Brazing) 공정처럼 정밀하고 반복적인 작업이 요구되는 곳에서는 작업자의 피로도를 낮추고 생산성을 극대화하기 위해 다관절 로봇이 널리 도입됩니다.
제가 과거 브레이징 관련 부품 및 제조 회사에 재직할 당시, 소형 6축 다관절 로봇(주로 엡손(EPSON) 사의 소형 모델)을 직접 티칭(Teaching)하고 프로그래밍하던 기억이 생생합니다. 비용 절감을 위해 공정 규모 대비 다소 치밀하고 보급형에 가까운 모델을 도입했던 탓일까요? 로봇을 세팅하고 구동하는 과정에서 간헐적으로 오작동이나 예상치 못한 경로 이탈 현상이 발생하곤 했습니다.
그중에서도 지정된 좌표를 무시한 채 로봇 스스로 최적점을 찾아 경로를 변경하다가 좁은 컨베이어 벨트 사이에서 충돌 사고를 일으킨 아찔한 일화가 있습니다. 이번 글에서는 당시 겪었던 생생한 사고 경험을 바탕으로, 소형 다관절 로봇 수업 시 발생할 수 있는 역기구학적 특이점(Singularity) 및 경로 최적화의 위험성, 그리고 현장 작업자를 위한 필수 안전 수칙과 권고 사항을 서론-본론-결론으로 나누어 상세히 알아보겠습니다.

지정된 좌표를 무시하는 로봇, 20cm의 오차가 부른 충돌 사고
1. 원가 절감형 소형 다관절 로봇의 한계와 특성
당시 우리 회사가 도입한 모델은 협소한 작업 반경에 맞춰 치밀하게 설계된 엡손사의 소형 다관절 로봇이었습니다. 스카라(SCARA) 로봇이나 수직 다관절 로봇은 공간 활용도가 높고 속도가 빠르다는 장점이 있지만, 기반 하중(Payload)이나 모터의 토크, 제어기(Controller)의 연산 능력에 따라 복잡한 궤적 제어에서 한계를 드러내기도 합니다.
특히 작업 공간이 협소하여 로봇의 보통 사용 범위(Working Envelope) 한계치 근처에서 티칭 포인트를 잡아야 하는 경우가 많았습니다. 로봇의 가동 범위를 꽉 채워서 쓰거나 관절 각도가 극한으로 꺾이는 지점을 지나갈 때, 로봇 제어기는 프로그래머가 입력한 직선·원호 경로(Linear/PTP Motion)를 그대로 수행하기보다 내부 알고리즘에 따라 ‘가장 부하가 적고 빠른 최적점(Optimal Path)’을 독자적으로 연산해 움직이는 경향이 심해졌습니다.
2. 컨베이어 사이를 뚫고 가지 못하고 엉뚱한 곳으로 튄 로봇 암
사고가 발생한 날은 브레이징 용접 팁과 지그가 맞물리는 좁은 틈새의 컨베이어 라인 사이로 로봇 암이 진입하도록 세밀한 좌표를 가르치던 중이었습니다.
평소처럼 펜던트(Pendant)를 통해 정확한 X, Y, Z 좌표와 각도 값을 입력하고 티칭 포인트를 저장했습니다. 하지만 테스트 구동 버튼을 누르는 순간, 로봇은 제가 입력한 정밀한 경로를 완전히 무시해 버렸습니다. 마치 자기가 찾아낸 ‘더 효율적인 최적 이동 경로’가 따로 있다는 듯, 원래 들어가야 할 좁은 컨베이어 사이의 틈을 외면한 채 엉뚱한 각도로 급선회하기 시작한 것입니다.
3. 손을 덮칠 뻔했던 아찔한 순간과 장비 파손
로봇은 제어기 내부의 경로 최적화 연산 오류(혹은 축의 특이점 통과 문제)로 인해 지정된 위치에서 약 20cm가량 완전히 빗겨난 엉뚱한 공간으로 암을 뻗어 내렸습니다.
만약 그때 제가 로봇의 움직임을 예측하고 안전거리 밖으로 몸을 피하지 않았거나, 티칭 펜던트의 비상정지(Emergency Stop) 버튼을 0.1초만 늦게 눌렀다면 제 손이나 팔이 그대로 로봇 암과 컨베이어 프레임 사이에 협착될 수 있는 절체절명의 순간이었습니다.
다행히 신속한 대처 덕분에 인명 피해는 면했으나, 로봇 암 끝단에 장착되어 물건을 정밀하게 파지(Grip)하던 고가의 지그는 컨베이어 철제 프레임과 강하게 충돌하면서 완전히 박살이 나고 말았습니다. 순식간에 일어난 일이라 현장에 있던 모든 직원이 가슴을 쓸어내려야 했던 대표적인 로봇 오작동 사고였습니다.
로봇 자동화 현장에서 안전을 지키기 위한 필수 권고 사항
소형 다관절 로봇은 생산성을 높여주는 훌륭한 도구이지만, 이번 경험을 통해 배운 교훈은 명확합니다. 인간이 입력한 좌표를 로봇이 자체 알고리즘으로 재해석 하여 움직이는 ‘오토매틱 패스 파인데(Auto Path Finding)’ 기능은 때로는 치명적인 사고로 이어질 수 있다는 점입니다.
성공적인 로봇 자동화 공정 구축과 안전한 작업을 위해 현장 엔지니어와 작업자분들께서는 다음의 주의사항과 권고 사항을 반드시 숙지하시기 바랍니다.
1. 로봇 사양 선정 시 작업 반경의 여유 확보 (Safety Margin)
- 스펙트럼의 한계 치우침 지양: 비용 절감만을 목적으로 작업 반경이 겨우 맞아떨어지는 보급형 소형 로봇을 도입하는 것은 금물입니다. 가동 범위의 한계(Limit) 근처에서 작동할수록 관절 각도가 꺾이며 특이점(Singularity)에 빠질 확률이 높아집니다.
- 충분한 기반 하중과 여유 공간: 실제 필요한 토크와 작업 반경보다 최소 20~30% 이상의 여유(Margin)가 있는 모델을 선정하는 것이 안전합니다.
2. 티칭 및 테스트 구동 시 철저한 안전 수칙 준수
- 저속 구동(T1 모드) 활용: 새로운 좌표를 처음 테스트할 때는 반드시 제어기의 저속 모드(Teach Mode / T1)를 활성화하여 로봇의 이동 속도를 10% 이하로 낮춘 상태에서 궤적을 확인해야 합니다.
- 비상정지 버튼(E-Stop) 밀착 대기: 티칭 펜던트를 잡은 손가락은 항상 비상정지 버튼 위에 올려두고, 예상치 못한 궤적 이탈이 감지 즉시 멈출 수 있도록 대비해야 합니다.
- 안전 울타리 및 인터로크(Interlock) 설치: 로봇이 오작동하여 작업 반경을 벗어나면 전원이 즉시 차단되도록 문 스위치 및 라이트 커튼(Light Curtain) 등의 방호 장치를 완벽하게 구축해야 합니다.
오토 패스 파인딩(Auto Path Finding)이란?
또는 경로 최적화 기능은 다관절 로봇(예: 엡손 로봇 등)이 프로그래머가 입력한 시작점과 도착점(또는 경유 좌표) 사이를 이동할 때, 로봇의 제어기가 물리적 조건과 관절 상태에 맞춰 가장 효율적이거나 에러가 안 나는 경로를 자체적으로 연산하여 찾아내는 기능을 말합니다.
일반적으로 로봇을 티칭할 때는 특정 X, Y, Z 좌표와 각도를 지정하지만, 로봇 내부의 모션 플래너(Motion Planner)는 다음과 같은 상황에서 임의로 경로를 재조정합니다.
- 특이점(Singularity) 회피: 로봇의 관절이 꺾이는 한계치에 도달하거나 수학적 계산이 불가능한 특이 구간을 지나치게 될 때, 로봇이 멈추는 에러를 방지하기 위해 궤적을 미세하게 비틀어 우회합니다.
- 최단 시간/최소 부하 연산: 모터의 토크나 축(Axis)의 부하를 줄이면서 가장 빠르게 움직일 수 있는 최적의 궤적을 제어기가 독자적으로 계산합니다.
핵심 문제점과 위험성
이 기능은 평소 넓고 장애물이 없는 공간에서는 작업을 부드럽고 빠르게 만들어 주지만, 제가 겪은 것처럼 좁은 컨베이어 사이나 정밀한 지그 틈새를 통과해야 하는 공정에서는 치명적인 결점이 됩니다.
- 좌표 무시: 작업자가 입력한 정밀한 직선/원호 경로 대신 로봇이 ‘자기 기준의 최적점’을 우선시하여 원래 가야 할 틈새를 벗어나 엉뚱한 각도로 꺾여 버릴 수 있습니다.
- 충돌 위험: 이로 인해 주변 프레임이나 설비와 강하게 충돌하거나, 작업자의 안전을 위협하는 돌발 상황(장비 파손 및 협착 사고)을 유발하게 됩니다.
이러한 문제를 방지하기 위해 정밀 공정에서는 최적화 경로(Optimal Path) 의존도를 낮추고, 이동 방식을 보간 제어(PTP/Linear 상태 등)로 고정하거나 중간 경유지(Waypoint)를 촘촘하게 추가하여 로봇이 엉뚱한 길로 튀지 않도록 엄격하게 제한해야 합니다.
자동화 로봇은 스스로 생각하는 지능형 생명체가 아니라, 인간이 입력한 명령을 기계적으로 수행하는 도구입니다. 하지만 제어 프로그램의 연산 특성을 정확히 이해하지 못하면 언제든 흉기가 될 수 있음을 명심하고, 항상 ‘최악의 오작동 상황’을 가정하며 안전을 최우선으로 다루는 현장 문화를 만들어야 할 것입니다.